FLUX 3 Action: מודל במשקולות פתוחות לחיזוי וידאו ופעולות רובוטיות
Black Forest Labs הציגה את FLUX 3 Action, שחוזה יחד וידאו עתידי ופעולות רובוטיות. המשקולות זמינות למחקר, אך המודל טרם הוכח כמוכן לרצפת הייצור.

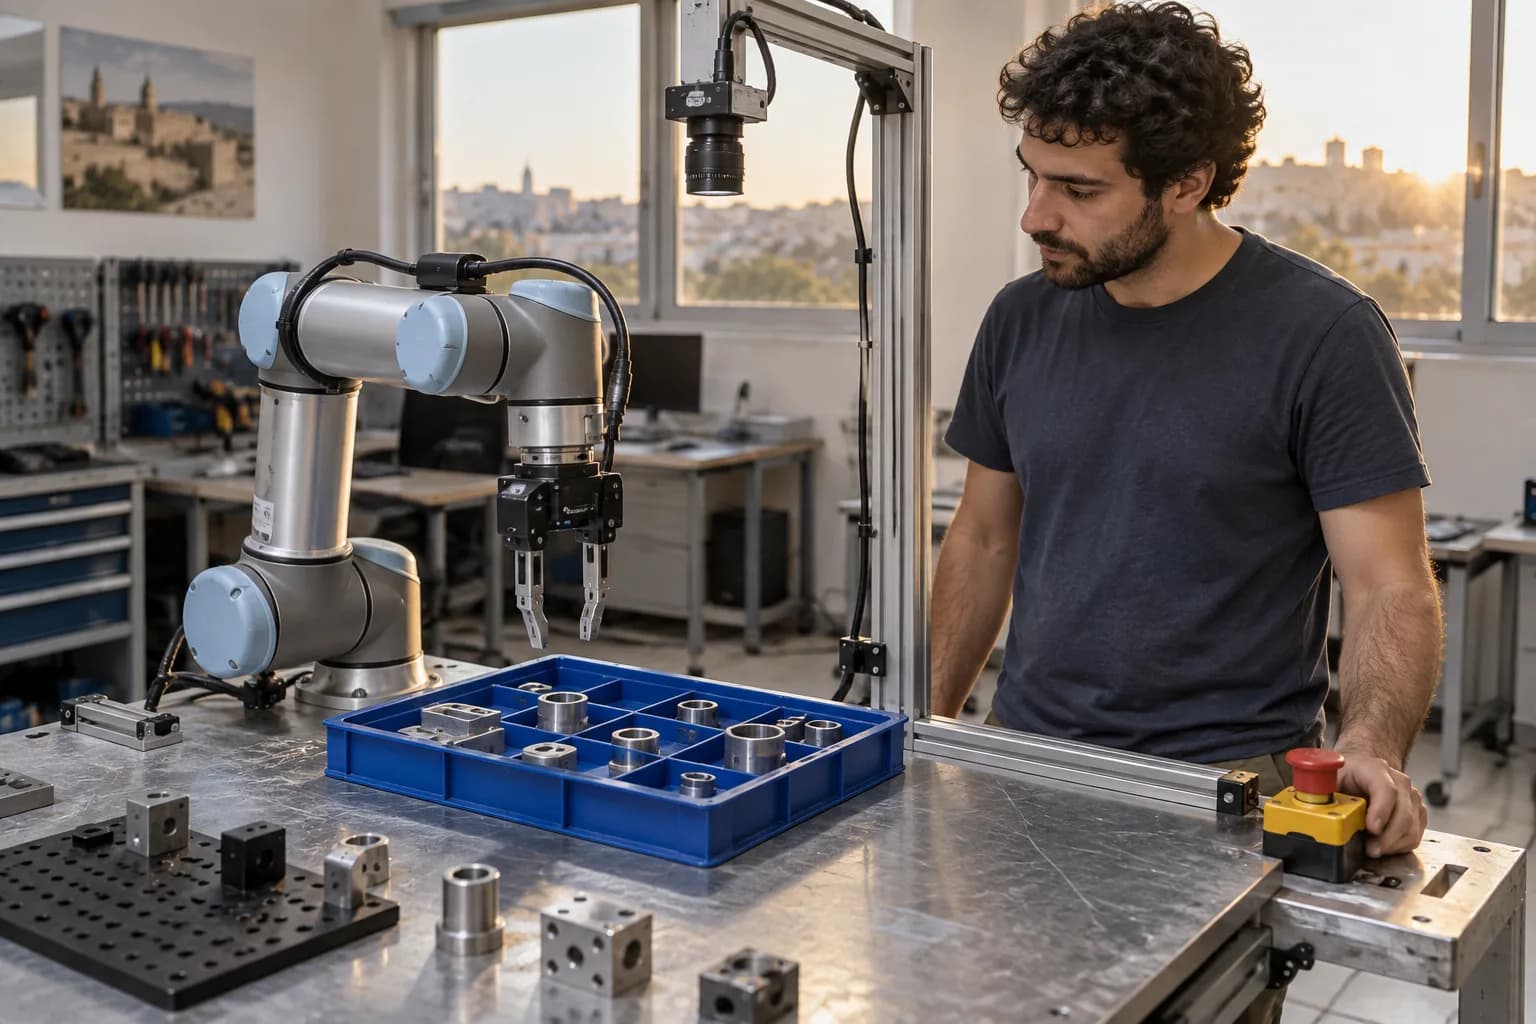
Black Forest Labs הציגה ב־23 בספטמבר 2026 את FLUX 3 Action, מודל בעל משקולות פתוחות שחוזה יחד וידאו עתידי ופעולות רובוטיות. הרעיון המחקרי הוא לחבר בין מה שמודל לומד לראות לבין מה שרובוט צריך לעשות, במקום להסתפק ביצירת תמונה של העתיד. עבור צוותי רובוטיקה ואוטומציה בישראל, זו הזדמנות לבחון גישה חדשה לשליטה, אך לא מערכת שהוכחה כמוכנה לרצפת הייצור.
מה הוצג: חיזוי משותף של וידאו ופעולות
לפי ההכרזה, FLUX 3 Action כולל 7 מיליארד פרמטרים, ומשקולותיו זמינות למחקר. המאפיין המרכזי שלו הוא חיזוי משותף של וידאו עתידי ושל פעולות רובוטיות. השאיפה היא להעביר ידע שנלמד מווידאו אל משימות פיזיות, כך שהבנה חזותית לא תישאר רק ביכולת לתאר סצנה אלא תסייע גם בבחירת פעולה.
אפשר להבין את הכיוון באמצעות דוגמה עקרונית, שאינה תוצאה שדווחה במחקר: זרוע נדרשת להזיז חפץ על שולחן. לא מספיק לזהות את החפץ; צריך לקשר בין תנועת הזרוע לבין השינוי הצפוי במיקומו. חיזוי משותף מנסה ללמוד את הקשר בין הפעולה לבין מה שאמור להיראות אחריה, במקום להתייחס אליהם כאל בעיות נפרדות לחלוטין.
זהו גם הגבול של מה שאפשר להסיק מהתיאור: יכולת לחזות רצף חזותי אינה מבטיחה שהפעולה הנלווית תהיה בטוחה, או שתתאים לכל זרוע ומצלמה. התרומה המעניינת היא כיוון הלמידה והאפשרות לבדוק אותו באמצעות המשקולות, לא הוכחה שכל ידע חזותי ניתן לתרגום ישיר לשליטה בעולם הפיזי.
המספרים: יתרון מדווח, לא מבחן קבלה למפעל
בטבלת RoboLab-120 שפרסמה Black Forest Labs, המודל מגיע ל־42.92% הצלחה, לעומת 36.8% ל־Cosmos3-Nano-Policy, בעל 16 מיליארד הפרמטרים. זו השוואה מעניינת משום שהמודל הקטן יותר במספר הפרמטרים משיג את התוצאה הגבוהה יותר בטבלה. עם זאת, מדובר בתוצאות שהחברה מדווחת עליהן, ולא באימות עצמאי של יתרון בכל משימה רובוטית.
מספר פרמטרים נמוך יותר גם אינו מספיק כדי לקבוע שהמערכת זולה יותר להפעלה או מהירה יותר בתגובה. לשם כך נדרשות מדידות של חומרה, זמן חישוב, זיכרון ורכיבי המערכת הנלווים. ההשוואה שפורסמה תומכת בטענה ממוקדת על הצלחה במבחן המסוים, ולא במסקנה כוללת על עלות או כדאיות תעשייתית.
42.92% הצלחה ב־RoboLab-120 אינם שיעור הצלחה צפוי במפעל שלכם. תוצאה מסכמת בסימולציה אינה מלמדת לבדה אילו משימות נכשלו, מה חומרת הכשל או כיצד המערכת מתנהגת לצד עובדים וציוד אמיתי.
כדי לפרש את הטבלה, כדאי לבחון בדוח הטכני את הגדרת ההצלחה, תנאי ההשוואה ופיזור התוצאות בין משימות. הבדל בין כישלון בהרמת חפץ לבין תנועה בלתי רצויה חשוב יותר ממה שממוצע יחיד מסוגל להראות. גם עקביות בין ניסיונות ושחזור התוצאות בידי צוות אחר יהיו משמעותיים להערכת התרומה המחקרית.
מה משקולות פתוחות מאפשרות לבדוק
זמינות המשקולות משנה את האפשרות לבחון את הטענה המחקרית: היא פותחת פתח לניסויים במודל עצמו, ולא רק להתרשמות מתוצאות שהמפתחת בחרה להציג. עבור מעבדה אקדמית או צוות פיתוח, הערך עשוי להיות בבדיקת ההתאמה למשימות אחרות ובהבנת נקודות הכשל. מידת השחזור האפשרית תלויה גם בתיעוד, בקוד ובסביבות הבדיקה הזמינים.
חשוב להפריד בין משקולות פתוחות לבין חבילת פיתוח מלאה. מהתחקיר אין בסיס לקבוע שכל נתוני האימון, כלי האימון או רכיבי ההפעלה נגישים באותה מידה. גם הרשאה למחקר אינה בהכרח הרשאה לשימוש מסחרי. לפני השקעת זמן בהתאמה למוצר, צריך לבדוק את הרישיון ואת הדרישות הטכניות, ולא להסיק אותן מהמילה 'פתוח'.
הערך המחקרי הוא היכולת לבדוק את הקשר בין חיזוי לפעולה; הערך התעשייתי יצטרך להימדד בנפרד.
ניסוי מועיל לא חייב להתחיל בהפעלת רובוט. אפשר קודם להגדיר משימה מצומצמת בסימולציה ולבדוק אם המודל מצליח בה בעקביות כאשר משנים את תנאי הפתיחה. כך ניתן להבחין בין תוצאה מוצלחת בתרחיש מסוים לבין התנהגות שנשמרת גם כשהחפץ, המיקום או נקודת המבט משתנים.
הזווית הישראלית: ניסוי ממוקד לפני רכישת ציוד
לצוות אוטומציה במפעל בישראל, או לחברת רובוטיקה שמפתחת תא מיון והרכבה, השאלה המעשית אינה אם המודל נראה מרשים בהדגמה. השאלה היא אם הוא פותר משימה מוגדרת טוב יותר מהמערכת הקיימת, בלי להוסיף עומס בלתי סביר של התאמות, תחזוקה ופיקוח. נגישות למשקולות יכולה לסייע בבדיקה, אך אינה מבטלת את עבודת האינטגרציה.
- להגדיר משימה אחת: למשל העברת חלק בין מגשים, כדוגמת ניסוי מוצעת ולא כיכולת שהוכחה בפרסום.
- לקבוע נקודת השוואה: למדוד את הפתרון הקיים ואת המודל באותם תנאים, עם הגדרת הצלחה זהה.
- לבחון הפרעות: לשנות תאורה, מיקום חפצים ונקודת מבט, ולתעד בנפרד כל סוג כשל.
- לבדוק משאבים ותנאים: לברר דרישות חומרה, רישוי והתאמה לממשקי הבקרה לפני התחייבות לפרויקט.
- להפריד ניסוי מביצוע: מעבר לציוד פיזי צריך לכלול אזור עבודה מוגן, מגבלות תנועה ומנגנון עצירה שאינו תלוי במודל.
ההפרדה הזאת חשובה במיוחד לעסק קטן או בינוני שאין לו צוות מחקר פנימי גדול. ניסוי צר יכול לענות על שאלה שימושית בלי לדרוש החלפה של מערך האוטומציה כולו. כדאי להגדיר מראש גם תנאי עצירה לפרויקט: אם אין יתרון עקבי במשימה הנבחרת, עצם השימוש במודל חדש אינו סיבה להמשיך.
מה הלאה: שחזור ומדידה מחוץ לסימולציה
המבחן הבא של FLUX 3 Action יהיה עד כמה התוצאות ניתנות לשחזור, ומה נשאר מהיתרון כאשר תנאי הבדיקה משתנים. מעבר לרובוט אמיתי מוסיף שאלות של מגע, כיול, השהיה ובטיחות. אלה אינן הסתייגויות שוליות: הן חלק מההבדל בין מחקר על שליטה לבין מערכת שאפשר לסמוך עליה לאורך עבודה שוטפת.
לעת עתה, ההכרזה מציגה טענה מחקרית מעניינת: מודל שמשלב חיזוי חזותי ופעולה, עם משקולות הזמינות למחקר ותוצאה השוואתית מדווחת בסימולציה. למפתחים בישראל יש כאן כיוון ראוי לבדיקה, בעיקר אם יתחילו בשאלה מצומצמת ובמדדים ברורים. עדיין אין כאן בסיס להבטחה על רובוט תעשייתי אמין יותר, זול יותר או מוכן לפריסה.
שאלות נפוצות
מהו FLUX 3 Action ואיך הוא קשור לרובוטיקה?
FLUX 3 Action הוא מודל של Black Forest Labs בעל 7 מיליארד פרמטרים, שהוצג ב־23 בספטמבר 2026. לפי החברה, הוא חוזה יחד וידאו עתידי ופעולות רובוטיות, במטרה לחבר בין ידע חזותי לשליטה פיזית.
האם המשקולות של FLUX 3 Action זמינות לשימוש מסחרי?
לפי ההכרזה, המשקולות זמינות למחקר. זמינות המשקולות אינה כשלעצמה אישור לשימוש מסחרי, ויש לבדוק את הרישיון ואת תנאי השימוש לפני שילוב במוצר.
האם FLUX 3 Action כבר הוכיח שהוא מתאים לרובוטים במפעל?
לא על סמך התוצאות המתוארות בהכרזה. החברה מדווחת על 42.92% הצלחה בטבלת RoboLab-120 בסימולציה, אך אין בכך הוכחה לאמינות או לבטיחות בסביבה תעשייתית אמיתית.
דרגו את הכתבה
הדירוג עוזר לנו לדעת מה שווה לכם.
תגובות