Runway שחררה את המשקולות והקוד של Praxis-1 לרובוטיקה
Praxis-1 של Runway מנבא יחד וידאו עתידי ופעולות רובוטיות. המשקולות והקוד זמינים ברישיון Apache 2.0, גם לשימוש מסחרי, אך זו אינה מערכת מוכנה לעבודה.

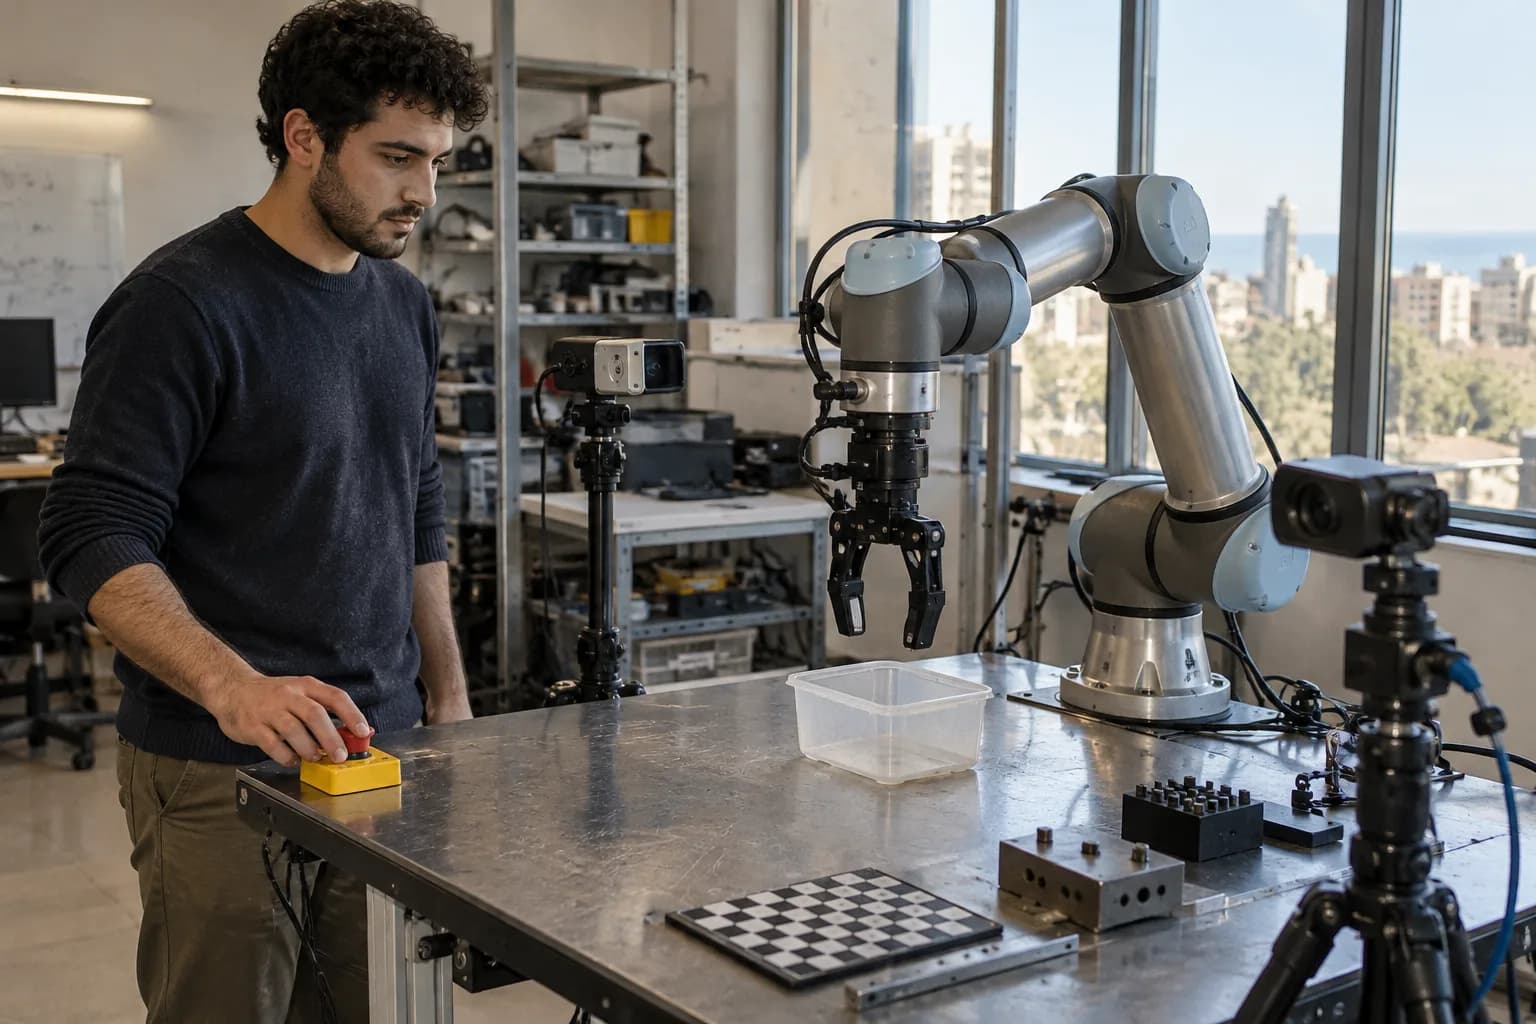
Runway שחררה ב־11 בנובמבר 2026 את המשקולות והקוד של Praxis-1, מודל המנבא יחד וידאו עתידי ופעולות רובוטיות, ברישיון Apache 2.0 המתיר גם שימוש מסחרי. החדשות אינן עצם קיומו של המודל, שנחשף לראשונה בספטמבר, אלא האפשרות להוריד אותו, לחקור את התנהגותו ולנסות להתאים אותו לרובוטים. עבור מעבדות וחברות בישראל, זו הזדמנות לבדוק רעיון מחקרי על חומרה משלהן, בלי לבלבל בין גישה למודל לבין מערכת מוכנה לעבודה.
מה נפתח עכשיו, ולמה השחרור חשוב למחקר
ההבדל בין הצגת מודל לבין פרסום המשקולות והקוד שלו משמעותי במיוחד ברובוטיקה. הדגמה מאפשרת לראות תוצאה שנבחרה להצגה; גישה לרכיבי המודל מאפשרת לחוקרים לבנות ניסויים משלהם, לבחון כשלים ולבדוק אם התנהגות שנצפתה בסביבה אחת נשמרת גם בסביבה אחרת. במקרה של Praxis-1, השחרור מאפשר לקהילה להתחיל לבחון את ההבטחה שמציגה Runway מעבר לפרסום של החברה.
גם לרישיון יש משמעות מעשית. Apache 2.0 מאפשר שימוש מסחרי בכפוף לתנאיו, ולכן הבדיקה אינה חייבת להישאר בגבולות ניסוי אקדמי. חברה יכולה לבחון שילוב במוצר או בתהליך עבודה. עם זאת, פתיחת המשקולות והקוד אינה מעידה כשלעצמה שכל נתוני האימון פורסמו, שכל תהליך האימון ניתן לשחזור או שקיימת תמיכה בכל זרוע רובוטית. אלה שאלות נפרדות שצריך לברר בתיעוד לפני שמקצים תקציב לפרויקט.
הרעיון המדעי: לחבר בין מה שיקרה למה שצריך לעשות
לפי תיאור Runway, Praxis-1 מנבא במשותף וידאו עתידי ופעולות רובוטיות. הרעיון הוא לקשור בין התפתחות הסצנה החזותית לבין הפעולות שהרובוט יבצע, ולא להסתפק בזיהוי עצמים בתמונה. כך ניתן לנסות להעביר ידע שנלמד מסרטונים אל משימות פיזיות. זו הבטחה מעניינת משום שסרטון מציג תנועה ואינטראקציה, אך אינו מספק בהכרח הוראות ישירות למנועים של רובוט.
אפשר להמחיש את הפער באמצעות משימה פשוטה לכאורה: העברת מכל ממדף לשולחן. בסרטון ניתן לראות לאן המכל זז וכיצד היד ניגשת אליו. אבל רובוט צריך לפעול מתוך זווית המצלמה שלו, בטווחי התנועה שלו ועם אמצעי האחיזה שלו. החיבור בין חיזוי חזותי לפעולה עשוי לסייע בלמידת הקשר הזה; הוא אינו מבטל את ההבדלים בין גוף אנושי למנגנון מכני.
לכן השאלה המחקרית החשובה אינה רק אם המודל מפיק תחזית חזותית משכנעת. צריך לבדוק אם התחזית מועילה לבחירת פעולה, ואם הפעולה נשארת נכונה כאשר משהו משתנה: החפץ מונח בזווית אחרת, חלק ממנו מוסתר או שהאחיזה הראשונה נכשלת. אלה מבחנים מוצעים לבחינת המודל, ולא יכולות שכבר הוכחו בתחקיר המצורף.
סרטון משכנע הוא השערה על העולם; פעולה מוצלחת היא בדיקה שלה.
46.2% הצלחה: נתון של החברה, לא אישור לאמינות
Runway מדווחת על שיעור הצלחה של 46.2% במבחן RoboLab-120. חשוב לשמור את הייחוס הזה צמוד למספר: מדובר בתוצאה שפרסמה החברה, ולא באימות עצמאי. הנתון מתאר ביצועים במסגרת מבחן מסוים; אין בסיס להסיק ממנו מה יהיה שיעור ההצלחה במשימה אחרת, על רובוט אחר או בתנאי עבודה בישראל.
כדי לפרש תוצאה כזו נדרשים פרטים על הגדרת ההצלחה, סוגי המשימות, מספר הניסיונות והיקף ההתערבות האנושית. חשוב גם להבין כיצד מתחלקים הכשלים: כישלון עקבי באחיזת חפץ מסוג מסוים שונה מכשל בלתי צפוי לאורך משימות רבות. התחקיר אינו מספק את מלוא הפרטים הללו, ולכן אי אפשר להכריע על בסיסו אם התוצאה עדיפה על חלופות או מספיקה ליישום מסוים.
רישיון מסחרי אינו אישור בטיחות. לפני חיבור מודל לחומרה יש להגדיר מגבלות תנועה, מנגנון עצירת חירום, השגחה ותנאי ניסוי מתאימים. תוצאת benchmark אינה מחליפה הערכת סיכונים בסביבת ההפעלה.
ערכו המחקרי של השחרור הוא בדיוק ביכולת להפוך טענה למדידה. אם צוותים בלתי תלויים יצליחו לשחזר ביצועים ולתאר באילו תנאים הם נשמרים, יהיה אפשר להבין טוב יותר את תרומתו של המודל. גם תוצאות שליליות חשובות כאן: הן עשויות להראות היכן ידע חזותי אינו מספיק ואיזו התאמה נוספת דרושה לרובוט.
הזווית הישראלית: ניסוי ממוקד במקום הבטחה למפעל אוטונומי
עבור סטארטאפ ישראלי שמפתח מערכת ליקוט, או מעבדה שחוקרת מניפולציה רובוטית, נקודת הפתיחה המועילה היא משימה צרה. למשל, בדיקה אם ניתן להתאים את המודל להעברת פריט בין שני מתקנים בתא ניסוי מבודד. זו דוגמה לשימוש אפשרי, לא דיווח על יישום קיים של Praxis-1 בישראל. היתרון בגישה כזו הוא שאפשר להגדיר הצלחה ברורה ולהשוות למערכת שכבר פועלת.
- לבדוק התאמה לחומרה: אילו מצלמות, חיישנים ופקודות שליטה דורשת ההרצה, ומה צריך לשנות כדי לחבר את הרובוט הקיים.
- לבחור משימה מוגדרת: לקבוע מראש מה נחשב השלמה מוצלחת, כישלון או התערבות של מפעיל.
- לבנות השוואה הוגנת: למדוד מול הבקר או שיטת העבודה הקיימים, באותם תנאי ניסוי.
- לשנות תנאים באופן מבוקר: לבדוק מיקום, תאורה וסידור חפצים, ולתעד היכן הביצועים נפגעים.
- לחשב עלות כוללת: לכלול חומרה, מחשוב, איסוף נתונים, התאמה, זמן הנדסי ופיקוח, ולא רק את הגישה למשקולות.
לעסק מקומי, השאלה הכלכלית אינה אם אפשר להוריד את המודל, אלא אם הוא מקצר את הדרך למשימה שעובדת באופן עקבי. אם נדרשת התאמה ממושכת לכל חפץ או שינוי בסביבה, היתרון עלול להצטמצם. מנגד, אם ידע שנלמד מסרטונים יפחית את כמות ההדגמות המקומיות הדרושה, זו עשויה להיות תרומה מעשית לצוות קטן. בשלב הזה זו אפשרות שצריך למדוד, לא חיסכון שכבר הוכח.
מה הלאה: לחפש שחזור, הסתגלות ותיעוד כשלים
השלב הבא בסיפור של Praxis-1 צריך להיבחן דרך תוצאות של משתמשים וחוקרים מחוץ ל־Runway. במיוחד כדאי לחפש ניסויים שמפרידים בין הצלחה בתנאים מוכרים לבין הסתגלות לסביבה חדשה, ומדווחים גם על התערבויות ועל התאוששות מכישלון. אלה הפרטים שיאפשרו להעריך אם החיבור בין וידאו לפעולה מספק יתרון שימושי.
נכון ל־13 בנובמבר 2026, המסקנה המצומצמת והחשובה היא ש־Runway פתחה כלי מחקר להתנסות ולהתאמה, גם במסלול מסחרי. היא עדיין לא הוכיחה בכך שרובוט יכול ללמוד מסרטונים ולעבוד באופן אמין בכל סביבה. עבור הקהילה הישראלית, ההזדמנות היא לקחת את ההבטחה הזאת לשולחן הניסוי ולייצר ראיות שניתן להשוות, לשחזר ולבקר.
שאלות נפוצות
מהו Praxis-1 של Runway?
Praxis-1 הוא מודל המנבא יחד וידאו עתידי ופעולות רובוטיות, ומאפשר להתאים לרובוטים ידע שנלמד מסרטונים. ב־11 בנובמבר 2026 שחררה Runway את המשקולות והקוד שלו לציבור, לאחר חשיפה ראשונית בספטמבר.
האם אפשר להשתמש ב־Praxis-1 באופן מסחרי?
לפי הודעת Runway, המשקולות והקוד שוחררו ברישיון Apache 2.0, המתיר גם שימוש מסחרי בכפוף לתנאיו. הרישיון אינו מעיד שהמודל מתאים לכל רובוט או שהפעלתו בטוחה ללא התאמה ובדיקות.
עד כמה Praxis-1 מצליח במשימות רובוטיות?
Runway מדווחת על הצלחה של 46.2% במבחן RoboLab-120. זו תוצאה שפרסמה החברה, ולא אימות עצמאי או תחזית לשיעור ההצלחה במפעל, במחסן או במעבדה אחרת.
דרגו את הכתבה
הדירוג עוזר לנו לדעת מה שווה לכם.


תגובות